
Jak działają systemy autofokusa na podczerwień i na co zwrócić uwagę przy ich wyborze
Opublikowany:
Ostatnio edytowane:
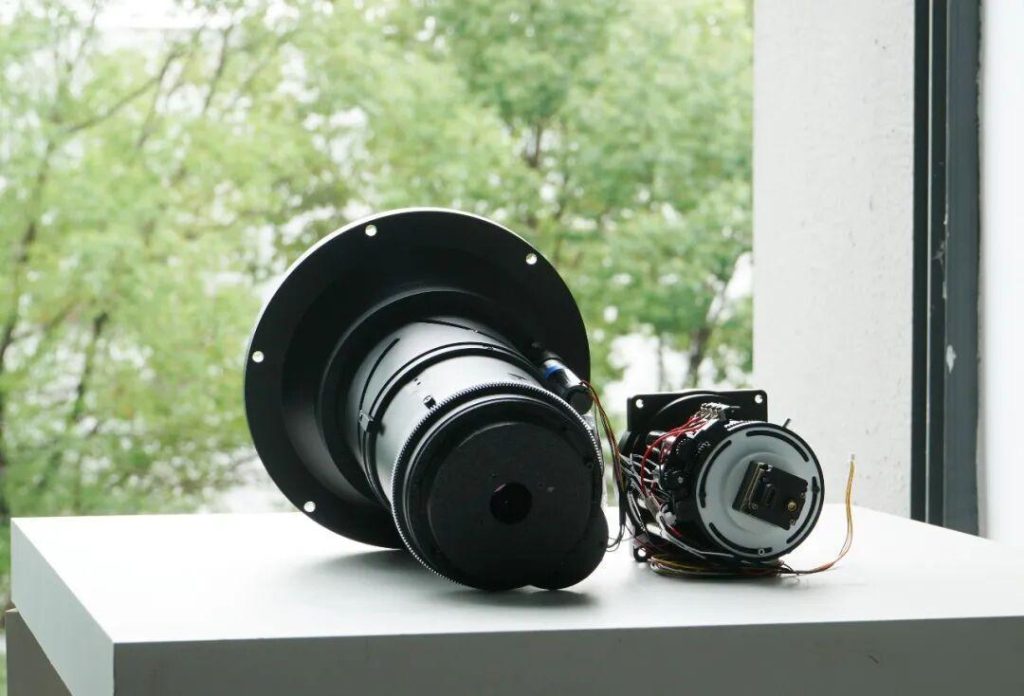
Gdy kamera termowizyjna utrzymuje ostrość obrazu w dymie, śledzi cel z poruszającego się pojazdu lub działa niezawodnie w temperaturze -40°C, za kulisami pracuje zaawansowany system autofokusa. Zrozumienie działania tych systemów pomaga inżynierom dobrać odpowiednie rozwiązanie do ich zastosowań.
1. Dlaczego autofokus na podczerwień jest inny
Jeśli pracowałeś z kamerami pracującymi w świetle widzialnym, możesz założyć, że autofokus na podczerwień działa tak samo. Tak nie jest – a różnice są istotne.
1.1 Ograniczenia materiałowe
W paśmie LWIR 8–12 µm nie można stosować konwencjonalnego szkła optycznego. Zamiast tego, soczewki podczerwone wykorzystują materiały takie jak german, selenek cynku (ZnSe) i szkła chalkogenkowe. Każdy z nich charakteryzuje się innym współczynnikiem załamania światła, charakterystyką dyspersji i współczynnikami termicznymi. Na przykład german ma wysoki współczynnik załamania światła (~4.0), ale znaczną wrażliwość termiczną – jego ogniskowa zmienia się mierzalnie wraz ze zmianami temperatury.
1.2 Różnice między detektorami
Detektory podczerwieni działają na zupełnie innych zasadach niż krzemowe czujniki CMOS. Niechłodzone mikrobolometry mierzą zmiany rezystancji wywołane temperaturą; chłodzone detektory fotowoltaiczne (InSb, HgCdTe) generują prąd z padających fotonów. Charakterystyka szumów, liczba klatek na sekundę i wymagania dotyczące przetwarzania sygnału różnią się od tych w obrazowaniu widzialnym.
1.3 Wymagania środowiskowe
Wiele zastosowań w podczerwieni wiąże się z trudnymi warunkami – pojazdami wojskowymi, platformami powietrznymi, systemami bezpieczeństwa na zewnątrz budynków. Mechanizm autofokusa musi zachować precyzję w szerokim zakresie temperatur, a jednocześnie być odporny na wibracje, kurz i wilgoć.
2. Pięć podsystemów obiektywu z autofokusem na podczerwień
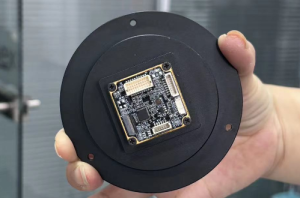
Dobrze zaprojektowany system autofokusa na podczerwień integruje pięć podsystemów. Zrozumienie każdego z nich pozwala na rzetelną ocenę specyfikacji.
2.1 Zespół soczewek
Układ optyczny zazwyczaj składa się z wielu grup soczewek – niektóre są stałe, inne ruchome. Grupy ruchome pełnią dwie funkcje: zmianę ogniskowej (zoom) i regulację płaszczyzny ostrości.
Wielu inżynierów nie zdaje sobie sprawy: w obiektywie z ciągłym zoomem zależność między pozycją zoomu a optymalną pozycją ostrości jest nieliniowa. Przy ogniskowej 30 mm najlepsza ostrość może być ustawiona w jednej pozycji silnika; przy ogniskowej 150 mm optymalna pozycja nie jest po prostu jej skalowaną wersją. System ustawiania ostrości musi aktywnie oceniać jakość obrazu w całym zakresie ogniskowych, a nie polegać na wstępnie obliczonych tabelach odniesienia.
Powłoki elementów przednich również mają znaczenie. Powłoki węglowe o strukturze diamentu (DLC) zapewniają twardość i trwałość, a jednocześnie dobrą transmisję w paśmie LWIR. W zastosowaniach terenowych, gdzie optyka jest narażona na działanie piasku, mgły solnej lub tarcia czyszczącego, powłoki DLC znacznie wydłużają żywotność.
2.2 Detektor podczerwieni
Detektor przetwarza promieniowanie cieplne na sygnały elektryczne, które reszta systemu może przetwarzać. W systemach średniej klasy typowa konfiguracja to 640 × 512 pikseli z odstępem pikseli 17 µm.
Dlaczego ma to znaczenie dla autofokusa? Szum detektora bezpośrednio wpływa na to, jak wiarygodnie algorytm ustawiania ostrości ocenia ostrość obrazu. Jeśli szum detektora jest wysoki w stosunku do kontrastu sceny, algorytm ma trudności z odróżnieniem obrazu „lekko nieostrego” od obrazu „ostrego, ale zaszumionego”. Detektory wyższej jakości z lepszym ekwiwalentem temperatury szumu (NETD) zwiększają niezawodność autofokusa, szczególnie w scenach termicznych o niskim kontraście.
2.3 Algorytm autofokusa
To właśnie tu kryje się inteligencja systemu. Algorytm odpowiada na proste pytanie: „Czy obecny obraz jest ostrzejszy niż wcześniej?”
Większość systemów autofokusa na podczerwień wykorzystuje metody detekcji kontrastu. Zasada jest taka: obraz o dobrej ostrości zawiera wyższe częstotliwości przestrzenne niż obraz nieostry. Ostre krawędzie powodują szybkie zmiany intensywności, a rozmyte – stopniowe.
Algorytm oblicza metrykę ostrości – często opartą na wielkości gradientu, wariancji Laplace'a lub energii w dziedzinie częstotliwości – dla każdej klatki. Następnie steruje silnikiem ostrości, aby zmaksymalizować tę metrykę.
Wyzwaniem jest szybkość. Aby obsługiwać działanie w czasie rzeczywistym, algorytm musi analizować każdą klatkę w milisekundach. Właśnie dlatego poważne implementacje działają na sprzęcie FPGA, a nie na procesorach ogólnego przeznaczenia. FPGA może wykonywać niezbędne sploty i sumowania równolegle, osiągając przepustowość potrzebną do pracy z prędkością ponad 30 kl./s.
Strategia wyszukiwania również ma znaczenie. Naiwne podejście może polegać na skanowaniu całego zakresu ostrości w poszukiwaniu szczytu – powolnym i energochłonnym. Inteligentniejsze algorytmy wykorzystują metody wspinaczki górskiej lub złotego podziału, aby szybko znaleźć punkt skupienia, zazwyczaj znajdując optymalną ostrość w mniej niż sekundę.
2.4 Mechanizm napędowy
Wiedza o tym, gdzie ustawić ostrość, to połowa problemu. System musi fizycznie ustawić elementy obiektywu w tej pozycji – szybko, precyzyjnie i powtarzalnie.
Wybór silnika wiąże się z pewnymi kompromisami. Silniki krokowe oferują precyzyjną kontrolę położenia, ale mogą wprowadzać wibracje i zużywać więcej energii. Silniki prądu stałego ze sprzężeniem zwrotnym enkodera zapewniają płynny ruch, ale wymagają bardziej złożonych pętli sterowania. Siłowniki piezoelektryczne oferują prędkość i precyzję, ale są droższe.
Przekładnia mechaniczna – koła zębate, śruby pociągowe lub napęd bezpośredni – musi minimalizować luz. Każdy luz w układzie napędowym przekłada się bezpośrednio na niepewność ustawienia ostrości. Jeśli algorytm nakazuje ruch o 10 µm, ale luz pochłania 5 µm, dokładność ustawienia ostrości spada.
W przypadku obiektywów z zoomem , kolejnym czynnikiem jest spójność osi optycznej podczas zoomowania. Czy podczas przesuwania grup soczewek przez silnik zoomu środek obrazu ulega przesunięciu? Nawet kilka pikseli przesunięcia może być problematycznych w zastosowaniach śledzących. Dobrze zaprojektowane systemy określają ten parametr wprost.
2.5 Struktura mechaniczna
Wszystkie podsystemy są zamontowane w obrębie konstrukcji mechanicznej, która musi zachować precyzyjne ustawienie w warunkach rzeczywistych.
Do budowy luf zazwyczaj wykorzystuje się aluminium ze względu na stosunek wytrzymałości do masy i obrabialność. Wyzwanie: współczynnik rozszerzalności cieplnej aluminium różni się od współczynnika rozszerzalności materiałów optycznych. W zakresie temperatur od -40°C do +80°C zmiany wymiarów są znaczące. Projekt mechaniczny musi to uwzględniać poprzez dobór materiałów, mocowania giętkie lub strategie atermizacji.
Uszczelnienie chroniące podzespoły wewnętrzne. Przednie elementy o stopniu ochrony IP67 wytrzymują chwilowe zanurzenie i są odporne na wnikanie pyłu. W przypadku systemów zainstalowanych w środowisku pustynnym, morskim lub tropikalnym nie jest to opcjonalne.
Obróbka powierzchni wpływa zarówno na trwałość, jak i odprowadzanie ciepła. Anodowanie zgodne ze standardem MIL (MIL-A-8625) zapewnia odporność na korozję i matowe wykończenie, które minimalizuje odbicia światła.
3. Obiektyw zmiennoogniskowy LWIR firmy Wavelength 30–150 mm z napędem silnikowym
Zaprojektowaliśmy ten system do zastosowań wymagających ciągłego zoomu z automatycznym ustawianiem ostrości w czasie rzeczywistym: obserwacji montowanej na pojazdach, systemów powietrznych, systemów bezpieczeństwa miejskiego i przemysłowego monitoringu termicznego.
| Parametr | Specyfikacja |
|---|---|
| Długość ogniskowa | 30 mm – 150 mm ciągły zoom |
| Działający F/# | f/0.85 (szeroki kąt) / f/1.2 (teleobiektyw) |
| Pole widzenia | 20.5° × 15.5° (szeroki kąt) do 4.1° × 3.3° (teleobiektyw) |
| Zniekształcenie | ≤ 12.5% (szerokokątny) / ≤ 1.5% (teleobiektyw) |
| Zakres długości fali | 8-12 µm |
| Kompatybilny detektor | 640 × 512, odstęp 17 µm |
| Spójność osi powiększenia | ≤ 3 piksele |
| Tylna ogniskowa | 20 mm |
| Koło Obrazu | Φ13.93 mm |
| Zakres obrazowania | 0.5 m – ∞ (szeroki kąt) / 13 m – ∞ (teleobiektyw) |
| temperatura robocza | −40°C do +80°C |
| Temperatura przechowywania | −40°C do +80°C |
| Waga | <3.2 kg |
| Materiał beczki | Aluminium |
| Uszczelnienie | IP67 (element przedni) |
| Powłoka soczewki | DLC |
| Obróbka powierzchniowa | Anodowanie matowo-czarne, MIL-A-8625 Typ II Klasa 2 |
| Długość kabla silnika | 150 mm |
| Mocowanie obiektywu | Interfejs kołnierzowy |
3.1 Co te specyfikacje oznaczają w praktyce
Spójność osi zoomu ≤3 piksele — podczas pełnego zoomu 30–150 mm środek obrazu przesuwa się o nie więcej niż 3 piksele. W przypadku zastosowań śledzących oznacza to, że obiekt pozostaje w kadrze bez konieczności kompensacji obrotu/pochylenia podczas zoomu.
Praca w zakresie od −40°C do +80°C — Zapewnia to pełen wojskowy zakres temperatur bez konieczności zewnętrznego ogrzewania lub chłodzenia. Konstrukcja optyczna i mechaniczna zachowuje precyzję w tym zakresie.
Przedni element o stopniu ochrony IP67 — system może pracować w deszczu, śniegu i w warunkach dużego zapylenia. Konserwacja w terenie nie wymaga stosowania warunków w pomieszczeniu czystym.
Powłoka DLC — przedni element jest odporny na zarysowania i degradację pod wpływem czynników środowiskowych, co wydłuża żywotność urządzenia w wymagających warunkach.
Długość ogniskowej tylnej 20 mm — Wystarczający odstęp dla większości detektorów Dewara i konfiguracji montażu.
4. Wybór odpowiedniego systemu dla Twojej aplikacji
Nie każda aplikacja wymaga ciągłego zoomu i autofokusa. Obiektywy stałoogniskowe są prostsze, lżejsze i tańsze. Systemy ręcznego ustawiania ostrości sprawdzają się dobrze w przypadku instalacji statycznych ze stabilną odległością od sceny.
Jednak w przypadku zastosowań obejmujących cele o zmiennym zasięgu, platformy ruchome lub zdalne/autonomiczne działanie, zautomatyzowany autofokus zyskuje na swojej złożoności. Kluczem jest dopasowanie możliwości systemu do rzeczywistych wymagań – ani nie przesadnie (płacąc za funkcje, których się nie wykorzysta), ani nie zaniżając specyfikacji (odkrywając ograniczenia po wdrożeniu).
Wavelength Opto-Electronic projektuje i produkuje precyzyjnie optyka na podczerwień Do wymagających zastosowań. Aby omówić kwestie techniczne dotyczące Twoich potrzeb w zakresie obrazowania w podczerwieni, skontaktuj się z naszym zespołem inżynierów.
