
Jak fungují infračervené systémy automatického ostření a na co si dát pozor při jejich výběru
Redaktor: Bryan Ng – marketingový manažer
Vydáno dne:
Naposledy upraveno:
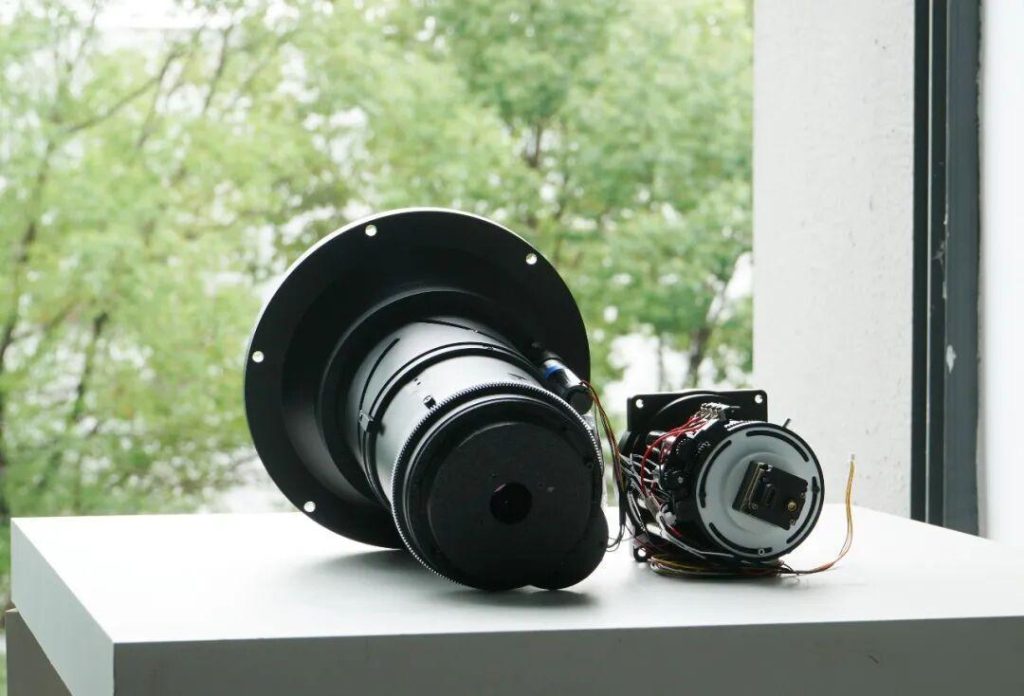
Když termokamera udržuje ostré zaostření i v kouři, sleduje cíl z pohybujícího se vozidla nebo spolehlivě pracuje při teplotě -40 °C, pracuje v zákulisí sofistikovaný systém automatického ostření. Pochopení fungování těchto systémů pomáhá inženýrům najít správné řešení pro jejich aplikaci.
1. Proč je infračervené automatické ostření jiné
Pokud jste pracovali s kamerami pracujícími s viditelným světlem, možná si myslíte, že infračervené automatické ostření funguje stejně. Nefunguje – a rozdíly jsou důležité.
1.1 Materiální omezení
V pásmu LWIR 8–12 µm nelze použít konvenční optické sklo. Místo toho se v infračervených čočkách používají materiály jako germanium, selenid zinečnatý (ZnSe) a chalkogenidová skla. Každý z nich má odlišné indexy lomu, disperzní charakteristiky a tepelné koeficienty. Například germanium má vysoký index lomu (~4.0), ale značnou tepelnou citlivost – jeho ohnisková vzdálenost se měřitelně mění se změnami teploty.
1.2 Rozdíly mezi detektory
Infračervené detektory fungují na zásadně odlišných principech než křemíkové CMOS senzory. Nechlazené mikrobolometry měří teplotně indukované změny odporu; chlazené fotovoltaické detektory (InSb, HgCdTe) generují proud z dopadajících fotonů. Šumové charakteristiky, snímkové frekvence a požadavky na zpracování signálu se liší od viditelného zobrazování.
1.3 Požadavky na životní prostředí
Mnoho aplikací infračerveného záření vyžaduje náročné podmínky – vojenská vozidla, letecké plošiny, venkovní bezpečnostní zařízení. Mechanismus automatického ostření musí udržovat přesnost v širokém teplotním rozsahu a zároveň odolávat vibracím, prachu a vlhkosti.
2. Pět subsystémů infračerveného autofokusovacího objektivu
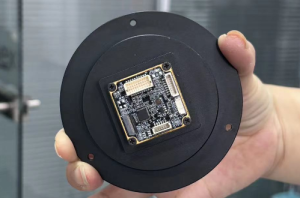
Dobře navržený systém infračerveného automatického ostření integruje pět subsystémů. Pochopení každého z nich vám pomůže smysluplně vyhodnotit specifikace.
2.1 Sestava objektivu
Optická řada obvykle zahrnuje několik skupin čoček – některé pevné, některé pohyblivé. Pohyblivé skupiny slouží dvěma funkcím: změně ohniskové vzdálenosti (zoomu) a nastavení roviny ostření.
Mnoho inženýrů si neuvědomuje toto: u objektivu s kontinuálním zoomem je vztah mezi polohou zoomu a optimální polohou zaostření nelineární. Při 30 mm může být nejlepší zaostření v jedné poloze motoru; při 150 mm není optimální poloha pouze zmenšenou verzí této polohy. Systém zaostřování musí aktivně vyhodnocovat kvalitu obrazu v celém rozsahu zoomu, spíše než se spoléhat na předem vypočítané vyhledávací tabulky.
Důležité jsou i povlaky předních členů. Povlaky z diamantově podobného uhlíku (DLC) poskytují tvrdost a odolnost a zároveň zachovávají dobrou propustnost v pásmu LWIR. V terénních aplikacích, kde je optika vystavena písku, solné mlze nebo oděru při čištění, DLC výrazně prodlužuje životnost.
2.2 Infračervený detektor
Detektor převádí tepelné záření na elektrické signály, které může zpracovat zbytek systému. U systémů střední třídy je běžná konfigurace 640 × 512 pixelů s roztečí pixelů 17 µm.
Proč je to důležité pro automatické ostření? Hladina šumu detektoru přímo ovlivňuje, jak spolehlivě dokáže algoritmus ostření vyhodnotit ostrost obrazu. Pokud je šum detektoru vysoký v porovnání s kontrastem scény, algoritmus má potíže s rozlišením „mírně rozostřený“ od „zaostřený, ale hlučný“. Kvalitnější detektory s lepším teplotním rozdílem ekvivalentu šumu (NETD) zvyšují spolehlivost automatického ostření, zejména v teplotních scénách s nízkým kontrastem.
2.3 Algoritmus automatického ostření
Zde se skrývá inteligence systému. Algoritmus odpovídá na jednoduchou otázku: „Je aktuální obraz ostřejší než dříve?“
Většina systémů infračerveného autofokusu používá metody detekce kontrastu. Princip: dobře zaostřený obraz obsahuje vyšší prostorové frekvence než rozostřený obraz. Ostré hrany vytvářejí rychlé přechody intenzity; rozmazané hrany vytvářejí postupné přechody.
Algoritmus vypočítává metriku ostrosti – často založenou na velikosti gradientu, Laplaceově rozptylu nebo energii ve frekvenční doméně – pro každý snímek. Poté ovládá zaostřovací motor, aby tuto metriku maximalizoval.
Výzvou je rychlost. Aby algoritmus mohl pracovat v reálném čase, musí každý snímek vyhodnocovat v milisekundách. Proto seriózní implementace běží na hardwaru FPGA spíše než na univerzálních procesorech. FPGA dokáže provádět potřebné konvoluce a sumace paralelně, čímž dosahuje propustnosti potřebné pro provoz s více než 30 fps.
Strategie vyhledávání také záleží. Naivní přístup by mohl prohledávat celý rozsah ostření a hledat vrchol – pomalý a energeticky náročný. Chytřejší algoritmy používají metody vyhledávání „stoupání do kopce“ nebo „zlatého řezu“ pro rychlou konvergenci a obvykle najdou optimální zaostření za méně než sekundu.
2.4 Pohonný mechanismus
Vědět, kam zaostřit, je polovina problému. Systém musí fyzicky přesunout členy objektivu do této polohy – rychle, přesně a opakovaně.
Volba motoru s sebou nese kompromisy. Krokové motory nabízejí přesné řízení polohy, ale mohou způsobovat vibrace a spotřebovávat více energie. Stejnosměrné motory se zpětnou vazbou od enkodéru poskytují plynulý pohyb, ale vyžadují složitější regulační smyčky. Piezoelektrické aktuátory nabízejí rychlost a přesnost, ale za vyšší cenu.
Mechanický převod – ozubená kola, vodicí šrouby nebo přímý pohon – musí minimalizovat vůli. Jakákoli vůle v hnacím ústrojí se přímo projeví v nejistotě zaostření. Pokud algoritmus požaduje pohyb 10 µm, ale vůle absorbuje 5 µm, trpí přesnost zaostření.
U zoom objektivů je dalším faktorem konzistence optické osy během zoomování. Posouvá se střed obrazu, když motor zoomu pohybuje skupinami čoček? I posun několika pixelů může být pro aplikace sledování problematický. Dobře navržené systémy tento parametr explicitně specifikují.
2.5 Mechanická struktura
Všechny subsystémy jsou montovány v mechanické konstrukci, která musí za reálných podmínek udržovat přesné vyrovnání.
Konstrukce válců obvykle používá hliník kvůli jeho poměru pevnosti k hmotnosti a obrobitelnosti. Problém: koeficient tepelné roztažnosti hliníku se liší od koeficientu tepelné roztažnosti optických materiálů. V provozním rozsahu teplot -40 °C až +80 °C jsou rozměrové změny významné. Mechanická konstrukce musí tuto skutečnost zohlednit výběrem materiálu, ohybovými úchyty nebo strategiemi atermalizace.
Vnitřní součásti jsou chráněny proti vlivům prostředí. Přední prvky s krytím IP67 odolávají dočasnému ponoření a vniknutí prachu. U systémů nasazených v pouštním, přímořském nebo tropickém prostředí to není volitelné.
Povrchová úprava ovlivňuje jak trvanlivost, tak i tepelný management. Eloxování dle standardu MIL-A-8625 poskytuje odolnost proti korozi a matný povrch, který minimalizuje rozptýlené odrazy.
3. Motorizovaný LWIR zoom objektiv od Wavelength s ohniskovou vzdáleností 30–150 mm
Tento systém jsme navrhli pro aplikace vyžadující kontinuální zoom s automatickým ostřením v reálném čase: pozorování na vozidlech, palubní moduly, městská bezpečnost a průmyslové tepelné monitorování.
| Parametr | Specifikace |
|---|---|
| Ohnisková vzdálenost | 30 mm – 150 mm kontinuální zoom |
| Pracovní F/# | f/0.85 (širokoúhlý) / f/1.2 (teleobjektiv) |
| Zorné pole | 20.5° × 15.5° (širokoúhlý) až 4.1° × 3.3° (teleobjektiv) |
| Zkreslení | ≤ 12.5 % (širokoúhlý) / ≤ 1.5 % (tele) |
| Rozsah vlnových délek | 8–12 µm |
| Kompatibilní detektor | 640 × 512, rozteč 17 µm |
| Konzistence osy zoomu | ≤ 3 pixely |
| Zadní ohnisková vzdálenost | 20 mm |
| Obrazový kruh | Φ13.93 mm |
| Rozsah zobrazování | 0.5 m – ∞ (širokoúhlý) / 13 m – ∞ (teleobjektiv) |
| Provozní teplota | -40 ° C až + 80 ° C |
| Okolní teplota při uskladnění | -40 ° C až + 80 ° C |
| Hmotnost | <3.2 kg |
| Materiál hlavně | Hliník |
| Těsnění | IP67 (přední prvek) |
| Povlakování čoček | DLC |
| Povrchová úprava | Matně černá eloxace, MIL-A-8625 typ II třída 2 |
| Délka kabelu motoru | 150 mm |
| Montáž objektivu | Přírubové rozhraní |
3.1 Co tyto specifikace znamenají v praxi
Konzistence osy zoomu ≤3 pixely – Během plného zoomu 30–150 mm se střed obrazu posouvá maximálně o 3 pixely. Pro aplikace sledování to znamená, že váš cíl zůstává v záběru bez nutnosti kompenzace otáčení/náklonu během zoomu.
Provozní rozsah −40 °C až +80 °C – Pokrývá celý vojenský teplotní rozsah bez nutnosti externího ohřevu nebo chlazení. Optická a mechanická konstrukce zachovává ostrost v celém tomto rozsahu.
Přední prvek s krytím IP67 – Systém může pracovat v dešti, sněhu a prašném prostředí. Údržba v terénu nevyžaduje podmínky čistého prostoru.
DLC povlak – Přední prvek odolává poškrábání a degradaci vlivy prostředí, čímž prodlužuje provozní životnost v náročných podmínkách.
Zadní ohnisková vzdálenost 20 mm — Dostatečná vůle pro většinu Dewarových nádob detektorů a montážních konfigurací.
4. Výběr správného systému pro vaši aplikaci
Ne každá aplikace vyžaduje kontinuální automatické zaostřování. Objektivy s pevnou ohniskovou vzdáleností jsou jednodušší, lehčí a levnější. Systémy s manuálním ostřením fungují dobře pro statické instalace se stabilními vzdálenostmi scény.
Ale pro aplikace zahrnující cíle s proměnlivou vzdáleností, pohyblivé platformy nebo dálkový/autonomní provoz si motorizované automatické ostření svou složitost zaslouží. Klíčem je sladění systémových funkcí se skutečnými požadavky – ani nadměrná specifikace (platba za funkce, které nebudete používat), ani podhodnocení (odhalení omezení až po nasazení).
Wavelength Opto-Electronic navrhuje a vyrábí precizně infračervená optika pro náročné aplikace. Pro technické projednání vašich požadavků na infračervené zobrazování kontaktujte náš technický tým.
